榜一,拿来吧你!智元这波双模型杀穿多榜榜单
衡宇 发自 凹非寺
量子位 | 公众号 QbitAI
也是新鲜!
智元居然想了个办法给干活的机器人打绩效(bushi)。
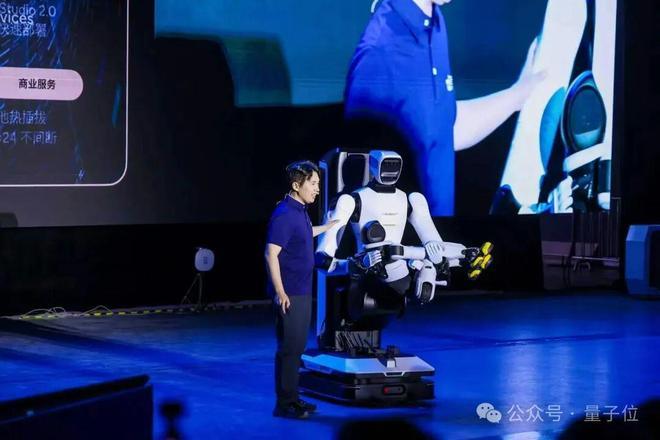
今年的创新日上,智元联合创始人、总裁兼CTO彭志辉(稚晖君)发布了一个物理AI新单位“Worken”,用来衡量机器人的有效智能工时。
智元还给Worken设计了套绩效结算公式:
Worken=活跃机器人数量×自主工作时长×产出效能比
活跃机器人数量反映部署规模,自主工作时长看机器人能否在无需人工接管的情况下持续作业,产出效能比则衡量实际产出效率。
Fine,以后硅基人再也不能搁那儿纯摸鱼了╮(╯▽╰)╭
不过,智元这次可不光是给机器人安排了绩效考核。
围绕如何让机器人真正创造价值,智元这次也带来了从模型、本体到操作系统的一系列技术进展,覆盖具身智能的运动、作业和交互等核心能力。
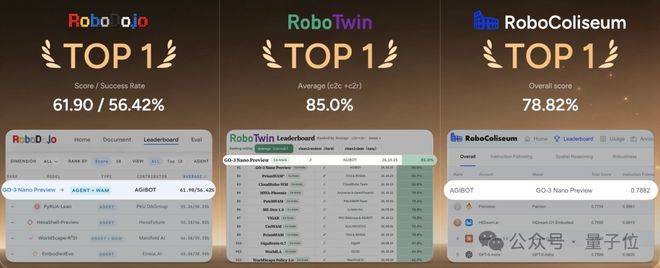
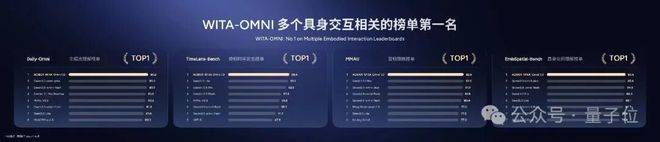
譬如新模型这边,具身基座模型GO-3 Preview已经拿下三项具身智能评测榜单第一,交互大模型WITA-OMNI也在四项评测榜单中登顶。
会后访谈时,稚晖君表示“万台下线,只是制造业的胜利;万台上岗,才是物理AI的胜利”。
但要让机器人持续交出这份绩效,光有一套计算公式可不够。
智元这次发布的新模型、新本体和新系统,正好可以串起Worken背后的技术布局。
从模型到本体,智元新发布了些啥?
本次创新日,智元发布了新一代具身基座模型GO-3 Preview和全模态端到端交互大模型WITA-OMNI。
两个模型分别瞄准机器人工作的两类核心能力。
GO-3主要面向作业智能,帮助机器人理解任务、生成动作并完成操作;WITA-OMNI面向交互智能,让机器人能够理解人、回应人,并在真实环境中通过语音、表情和动作进行自然交流。
与此同时,智元还在推进运动智能、硬件架构和操作系统的升级。
模型负责提升能力,本体和系统负责承载并协同能力,真实部署则检验这些技术能否在工作现场发挥作用。
由此便有了智元交互智能、运动智能、作业智能的“三智”布局。
作业智能
先看作业智能,智元派出的最新选手是具身基座模型GO-3 Preview。
在RoboDojo、RoboTwin、RoboColiseum三项具身智能评测榜单中夺下桂冠,完成三榜登顶。
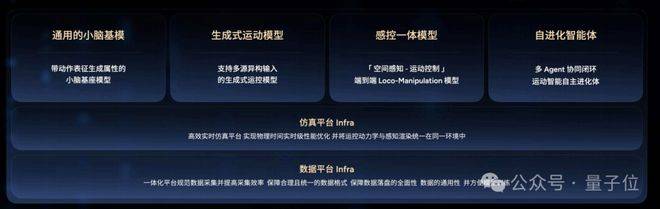
据悉,GO-3 Preview采用了具身原生架构WRAM(World Reasoning Action Model),结合任务理解、推理、未来状态预测和动作生成。
机器人做精细操作时,既要理解任务目标、规划动作,也要预判动作可能带来的变化。WRAM试图将这些环节纳入统一的学习框架,提升模型处理复杂任务的能力。
预训练环节,基于模型和数据的共同Scaling,GO-3 Preview的模型任务迁移与复杂技能适应能力更强,从而在Zero-Shot与Few-Shot任务中表现更好。
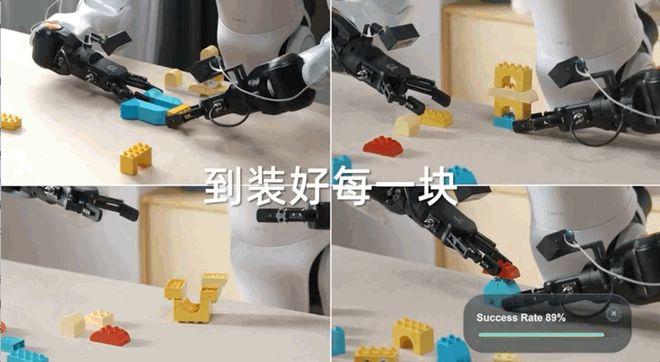
没有机器人能逃过乐高的考验!
经过微调,搭载GO-3 Preview的机器人可以完成零件抓取、对位和插入等精细操作,并在Agent编排下完成拼装任务。
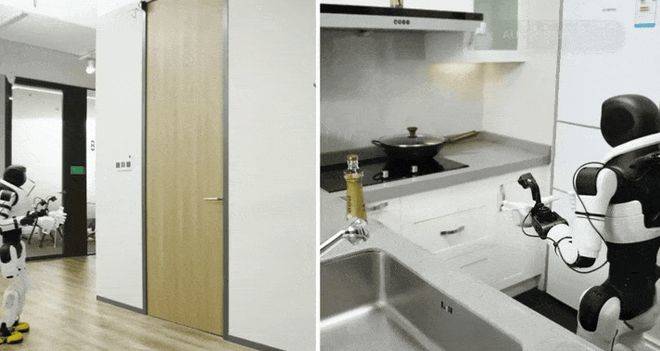
此外,模型还支持跨本体迁移。换上双足人形机器人X2,它也能双手开门、跪地取物。
但如你所知,实验室环境相对单纯,现实里环境/物品位置变化万千,具身模型不能只靠预训练就学完所有本事。
智元为此构建了后训练系统Genie Evolver,将百台真机、物理仿真与世界模型结合起来,相当于给机器人配了个实习车间。
等到进入实际岗位,具身智能体框架Genie Master继续承接任务规划和异常恢复,把今天的失误沉淀成明天的经验。
通用能力靠训练——虚实交互中改进——真实经验再复用,一条链路串下来,具身机器人跟传统设备就彻底不是一回事了。
交互智能
如果说GO-3关注机器人如何完成工作任务,WITA-OMNI关注的就是机器人如何与人交流。
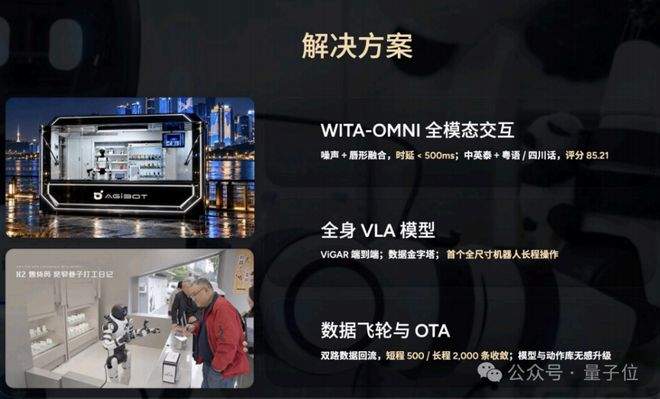
作为智元新发布的交互大模型,WITA-OMNI在Daily-Omni、TimeLens-Bench、EmbSpatialBench、MMAU四项权威评测中均斩获榜首。
WITA-OMNI将输入的语音、视觉和文本,与输出的语音、表情和动作放在同一个模型中协同建模,让机器人能够边听、边看、边说、边动。
比如酒店、景区这种人类社会开放环境下,机器人需要在嘈杂的环境里判断谁在与自己交流、对方是否已经说完,以及什么时候适合回应。
有一个挺有意思的特点,就是WITA-OMNI不需要唤醒词。
智元让模型能综合声音方位、声纹、人脸和唇动等信息识别对话对象,再结合视线和语气判断交互时机。即使机器人正在执行其他动作,也可以继续参与交流。
好了说回正题!
WITA-OMNI采用了快慢双系统设计。
- 前台Interaction Engine负责即时回应
- 后台Background Agent负责推理、规划、工具调用和长任务
遇到复杂问题时,后台继续处理,前台仍能保持交流并同步进度,用户也可以随时补充要求或调整任务。
现场演示里,智元合伙人、联席总裁、交互业务体系总裁熊彦连珠炮式提问,搭载了WITA-OMNI的机器人能对答如流;问它“智元谁最帅”,它顺势自恋了一把。
按照智元披露的数据,WITA-OMNI通常能在平均600毫秒内响应,最快约400毫秒。这个速度已经接近人类对话中的自然反应。
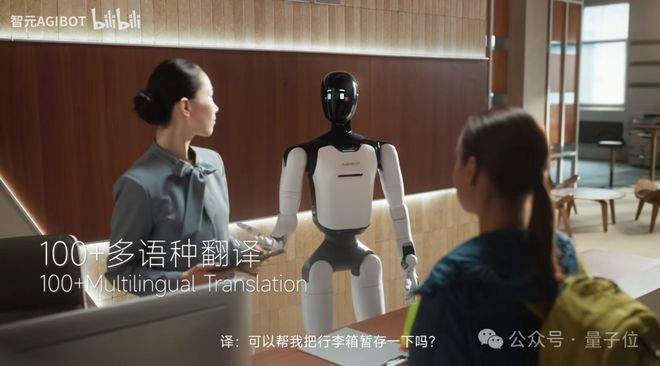
语言方面,WITA-OMNI支持听懂100多种语言及多种方言,可说29种语言和7种方言,并支持本地无网交互。
另一个有意思的功能是Intelligent FaceUI。
用户只需提出问题,比如“给我讲下勾股定理”,机器人就能在脸部屏幕上动态呈现信息。
遇到一时讲不清楚的复杂问题,图形化表达显然比干巴巴的语音播报直观得多。
智元计划在2026年12月前完成国内全面部署,2027年1月在欧洲推出海外版本,并于3月完成海外区域全面上线。
运动智能
除了作业智能和交互智能,智元也在持续推进运动智能方面的创新。
创新日上发布的AGILE通用运动智能框架,将环境感知、地形理解、全身运动控制和上下肢协同操作纳入统一的感知与控制闭环。
结合自主进化架构,让作为基础智能的运动智能从运动控制走向能够自主进化的空间移动智能,更好满足部署态的空间移动要求。
面对动态障碍、多人协同和意外人机交互等情况,机器人需要结合环境变化调整动作,并兼顾安全性。
新架构和新本体
行业早期机器人大多只做单一智能能力,后续不少方案走向三智分离,即“三套智能跑在各自独立的硬件板卡上”,这也是很多厂商当下正在尝试的路线。
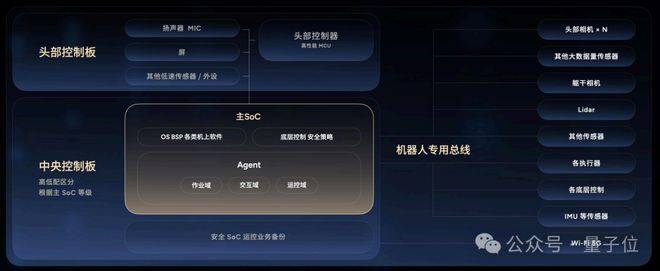
智元这次更进一步地推出第三代硬件架构AHA3,将运动、交互、作业三套智能收拢到同一套控制系统里。
AHA3由单颗SoC统一调度,实现三智合一。
按照智元披露的数据,这一升级让物理体积缩小50%,响应速度提升90%。
而按照绩效考核公式的算法,机器人所有的智能,最终都得通过一具可靠的身体才能兑现成Worken。
Dei,智元还发布了新的机器人本体:安规级重载具身机器人精灵G2 Max。
它支持单臂20公斤负载、双臂峰值负载50公斤,配备七自由度力控双臂,并通过多重安全防护和双电池热插拔等设计,面向长时间连续作业需求。
同台发布的还有全球首款皮下式关节液冷系统和新一代灵巧手家族,把本体和核心零部件的底子进一步夯实。
用具身原生OS一体调度机器人软硬件
当模型和机器人本体持续升级,如何让不同硬件、底层控制与上层智能应用高效协同,就成了另一道工程题。
智元的解决方案是秀一手具身原生OS。
当当当当!
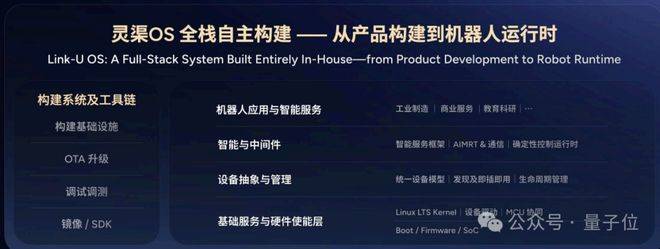
智元发布的具身智能原生操作系统,灵渠OS 1.0~
这套具身智能原生操作系统覆盖从构建、部署到运行的全流程,往下负责硬件接入与运行,往上为运动智能、作业智能和交互智能提供应用运行环境,目前已经经过量产机器人的验证。
不可谓不压力山大。。。
智元表示,灵渠OS首先解决的是硬件接入问题。
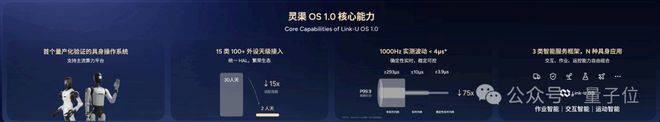
它通过统一的硬件抽象框架,支持15类、100多种外设快速接入,并兼容主流算力平台。
对于硬件开发者来说,新设备可以更快接入系统,减少重复适配的工作量,也为不同硬件厂商进行创新留出了空间。
另一个关键点是实时性。
机器人执行高频运动控制任务时,系统不仅要响应快,还得保证响应时间足够稳定。也就是系统需要尽可能减少每次执行指令时的时间波动,让机器人按照预期完成动作。
灵渠OS针对全栈进行了确定性时延优化,在1000Hz高频任务负载下,端到端时延抖动小于4微秒。
在此基础上,灵渠OS还提供智能服务框架,支持业界主流推理框架,并将系统服务封装为可复用的Skill。
开发者可以直接调用系统封装好的现成能力(Skill)来搭建应用,不必事事从底层适配开始。
而且,智元把这玩意儿安排到了开源服!
今年年底,智元将全面开源灵渠OS 1.0,并向开放原子开源基金会捐赠该项目。
按照主论坛披露的计划,智元还将开放经过量产验证的2亿行代码、5000多个生态软件包,提供端到端构建工具链,并预集成多种具身智能开源组件。
没有用智元自身体系产品的朋友们,可以等到时候用自己的软硬件来感受灵渠好不好用。
我先席地而坐蹲大家的反馈啦~
(嚼嚼嚼.gif)
纸面实力兑现成KPI,机器人们实绩大盘点
技术路线讲得再完整,最后还得看机器人能不能在工作现场持续干活。
现在,智元已经在工业、零售和文旅等场景部署机器人,而不同场景对它们的要求也各不相同。
在工业场景里,最较劲的是任务精度、作业节拍和运行稳定性。
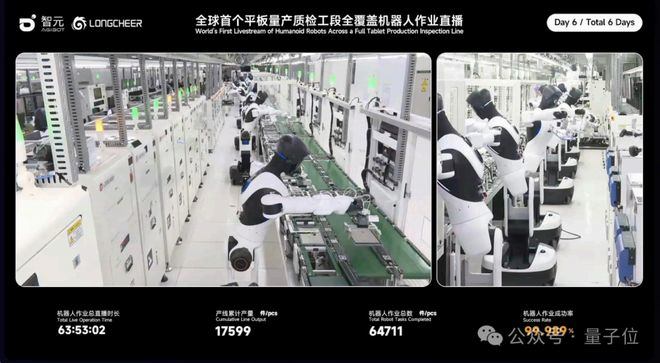
目前,智元和龙旗(全球头部消费电子ODM厂商)合作打造了全球首条由具身智能覆盖的完整3C产线。
这条产线于2026年3月实现规模化投产,截至创新日召开时,已稳定运行超过7个月。
此前一场为期6天的全产线直播中,机器人累计作业超过64824次,生产17625台平板电脑,作业成功率达到99.99%。
其平均每件作业节拍为22秒,与人类熟练工持平。
再看最考验交互理解和任务变化的零售场景。
在爱仕达线下门店里,100台灵犀X2当起了硅基导购,3天共带动销售223万元。
文旅场景则要面对不断变化的人流、嘈杂环境和多语言交流,还得在日常营业中持续运行。
横琴长隆飞船乐园已部署近500台机器人,覆盖100多个岗位,承担讲解、互动等服务,国庆期间日均接待约1万人次。
现在去鲸奇世界展区,已经能让机器人借助WITA-OMNI生成实时讲解画面,直接走在智能体验最前线(doge)。
主论坛展示的10月Worken看板,列出了龙旗产线、广州地铁、横琴长隆、爱仕达零售门店等场景的数据。
好感慨,具身智能像脱缰的野马一样冲前狂奔了这么久,不管是部署规模、自主工作时长还是合格产出,总算开始有一个探索性的量化思路了。
Worken就是其中一种尝试。
就像大语言模型时代,Token逐渐成为衡量模型调用量和使用成本的重要单位,Worken也试图为物理AI提供一个与实际作业挂钩的商业锚点,让行业竞争从谁的Demo更酷、概念更响,进一步转向谁的机器人能持续稳定地创造生产力。
所以,智元这套新模型、新本体与原生OS的组合,目标就是围绕Worken,让技术能力尽可能转化为有效工时。
技术研发当然有长期价值,不是每一项都得立刻变成有效工时。
但具身智能最终得看在真实作业里能不能持续创造价值。而Worken就是那把尺子。
硬件会折旧,但智能可以升值。具身智能领域是时候告别温室里的演艺圈,去真刀真枪的岗位上证明自己了。