本文来自微信公众号: 具身志 ,编辑:|越十三,作者:仲庆元
报道提要
从一颗能扛住收割机的番茄,到一只让先进模型反复失败的透明塑料袋,再到被重新改造的纸箱,机器人进入现实世界的过程,一直不只是机器变得更聪明。人类也在反复决定:这部分麻烦,究竟该留给机器,还是提前从世界里拿掉。
为了让机器人顺利干活,沃尔玛准备改造一种已经用了二十多年的周转纸箱。
2026年10月,《华尔街日报》报道了沃尔玛仓库自动化中的曲折。箱子没有坏,只是在新的自动化系统面前,它太大了。此外,员工熟悉的拆零、分拣,到了机器人与人一起工作的现场,也要反复试验和调整。
一项工作交给机器之前,要先改动多少东西?沃尔玛遇到的麻烦,让人想起一颗番茄。
1949年,美国加州大学戴维斯分校,两位研究者开始合作,想解决同一件事:怎样让机器收番茄。
科比·洛伦岑,是农业工程师;杰克·汉纳,则研究蔬菜育种。两人虽然做的是同一个项目,却分别从机器和番茄下手。
为什么造一台收割机,还需要研究番茄?
人可以挑出成熟的果实,控制采摘的力度,再把番茄放进筐里。收割机要做的却是切下、抬起藤蔓,再让果实与藤蔓分离。它得用一套连续的动作,处理田里大量的番茄。
平常的番茄难以承受这套动作。果实太容易破损,经不起机械处理;太难从藤蔓上脱落,机器就不容易收下来;成熟时间相差太大,又难以一次集中收获。
于是,这道题从一开始就分给了两种专业。洛伦岑改进机器;汉纳则开始育种工作,以让番茄更耐机械损伤、更容易脱离藤蔓,成熟时间也更一致。
整个1950年代,洛伦岑团队不断改进试验机。可最终走向农田的,并不是一台能温柔采摘任何番茄的万能机器。
汉纳团队培育的、适合机械收获的番茄,也成为这项发明的一部分。学校后来回顾这段历史时,特别强调了农业工程与生物学的并行合作。
事实上,很长时间里,自动化从来不只是造出一台更好的机器。它还包括把机器面前的世界,变得更容易处理。
七十多年后,机器人多了一种当年的收割机不具备的本事:从人的操作示范中学习。因此,它不必把每个物体都当成早已知道位置的目标,也有机会把以前学过的经验用到陌生现场。
这让那颗番茄留下的问题重新变得有意思。如果机器越来越会应变,人类还要为它改变多少现实世界?
工厂最擅长的,是消灭意外
把机器面前的世界变得更容易处理,今天的工厂把这件事做到了极致。
零件被送到确定的位置,夹具把它固定,输送线按照固定节拍前进。机械臂不需要理解眼前究竟是什么,它只要走到预定位置,合拢夹爪,再沿一条提前验证过的轨迹移到下一处。
人们通常把站在产线中央、不断挥动的机械臂称为“机器人”。但在真实项目里,机械臂只是系统中最容易被看见的一部分。
在机械臂周围那些不太显眼的东西——工装、传感器、安全装置、控制程序、设备接口——却共同决定着它能不能一直干下去。除此之外,机器人运进工厂以后,还得有人布置工位、校准坐标、处理碰撞和干涉,再用一轮轮测试,把生产里的意外挤出去。
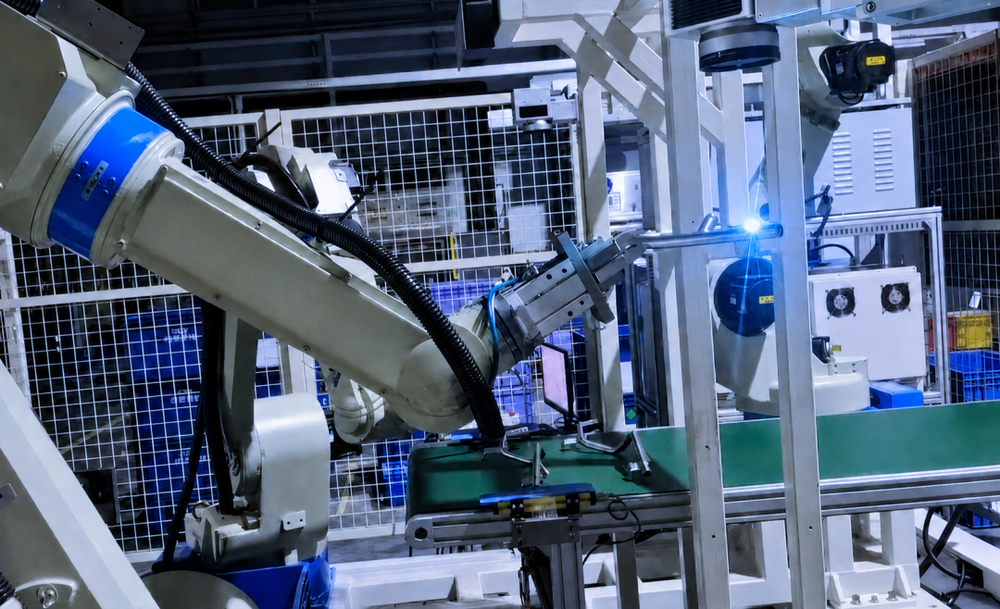
汽车零部件厂的自动化工位,机械臂与安全围栏、输送机构及其他配套设备共同构成作业系统。图片来源:梅卡曼德机器人
一份NIST(美国国家标准与技术研究院)在2015年发布的报告引用当时的行业数据称,一套自动化系统的成本中,机器人本体只占20%—25%,系统集成占45%—60%。报告同时指出,从一个应用到下一个应用,软件能够复用的部分非常有限。
这组历史数据,不能直接当作今天的报价单。但它留下的那个问题,却没有过时:买到一台机器人,与让它在某一家工厂稳定工作,是两笔不同的账。
机器人过去之所以可靠,很多时候并不是因为它足够理解世界,而是因为工程师先替它删掉了世界里的变化。
不过,这条边界一直在动。
例如,当机械臂多了一双3D视觉的“眼睛”以后,零件和料筐就不必每一次都停在完全相同的位置。视觉系统可以先找到物体,再把位置传给机器人,原本由精密定位和刚性工装承担的一部分工作,开始转移到感知和软件里。
以前要求“料筐必须在那里”,现在可以有一部分变成“机器人自己去找”。
可找到东西以后呢?怎么抓、怎么移动、出了错怎样调整?
过去,这些往往还得靠工程师替机器人安排。现在,研究人员开始尝试让机器人从人的示范中学习这些动作。
这类将视觉、任务指令和动作联系起来的模型,被称为VLA,也就是“视觉—语言—动作”模型。
一只塑料袋,难住了先进模型
2026年,西门子德国埃尔朗根工厂里,两台机械臂面对的是一个看起来很小的任务。
从料筐里拿起一只装着配件的透明塑料袋,把它放进纸箱剩下的空隙里,再确保袋子和里面的零件都没有高出纸箱闭合面。
人处理这件事很顺手。他会随手捏住袋子没有装东西的一角,抖一下,让零件沉到底部;如果袋子太长,就顺手卷一卷、折一折,再把它塞进空隙。
机器人看到的却是另一种世界。
透明袋的边缘不容易识别;几只袋子叠在一起,轮廓互相遮挡;袋子是软的,每抓一次都会产生新的形状;里面的网线、说明书和小配件还会移动。
夹爪如果捏住装有零件的位置,可能抓不稳,也可能直接损伤内容物。即使袋子被放进纸箱,一小截线缆也可能勾住说明书,留在箱口上方。
研究团队使用的是两台UR7e机械臂和Physical Intelligence的π0.5模型。在模型真正开始学习以前,研究人员还是先修改了现场。
他们给夹爪换上定制的3D打印指尖,增加灯板,把纸箱和料筐固定在确定位置。为了采集示范数据,他们还花了大量时间调整遥操作系统,让人的动作能够平滑、安全地变成机器人的动作。
接着,研究人员发现,人类最自然的两个动作恰好很难教。第一个是抖袋子,这个动作速度快,又需要连续记住前面的状态,论文称现有VLA缺少完成这种重复动作所需的记忆。第二个是把袋子卷起来,它对灵巧性要求很高,也很难通过遥操作稳定复现。
于是,研究人员又改了一次任务。他们不再让机器人模仿人抖袋子,而是让一只机械臂把袋子提起来,借助重力使配件滑到底部;袋子放进纸箱以后,另一只机械臂负责把露在外面的配件推回空隙,再把塑料袋压平。
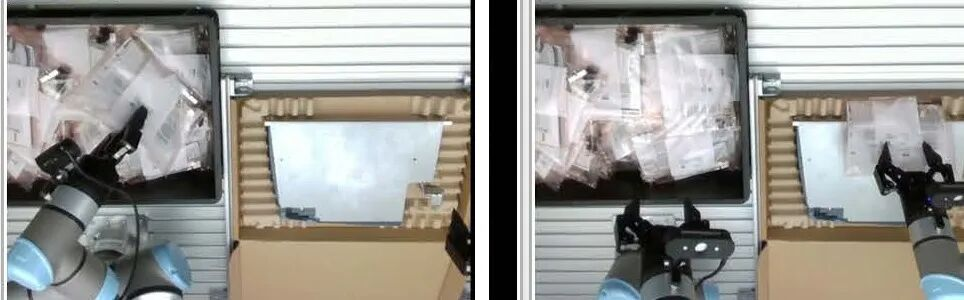
西门子埃尔朗根工厂的透明配件袋装箱实验,左为抓取环节,右为整理袋内配件的环节。图片来源:研究论文《A Factory-Floor Deployment Case Study of VLA Pipelines》
到了工厂现场,研究团队还是没有直接把全部难度交给模型。他们先减少料筐里的袋子,让袋内零件预先聚到一侧,也暂时去掉需要机器人重新调整袋子位置的情况。等机器人学会一个较简单的版本,再一层层把拥挤、遮挡和随机摆放加回来。
在约两周的现场窗口里,研究团队累计采集了2535段、约10小时的轨迹。其中242段是恢复示范,专门教机器人怎样从抓取、放置等失误中接着做下去。
只不过,最后的效果依然没有达到团队预期。
在最后两组不再简化袋子摆放条件的测试中,约65%的失败案例里,袋内配件仍然留在产品上方,没能落进纸箱空隙。此外,机器人也会一次抓起多只透明袋,或者把袋子停在纸箱外。
由此可见,哪怕机器人已经接入先进模型,研究人员仍然要改灯光、改指尖、固定箱子、设计动作、整理数据、分析失败,再逐步把现实世界的复杂性放回来。
看起来,世界仍然在迁就机器。但在这份工作记录里,人做的工作已经和过去不完全一样了。
以前,工程师主要把知识写进程序和工位;现在,一部分知识开始被写进数据和模型。
做完这一次工程,究竟能留下什么?这才是那只袋子带给机器人企业的下一道题。
下一家客户,还要从头教吗?
如果一个项目结束,经验主要留在工程师脑子里,或者留在只为这一条产线写的程序里,下一家客户到来时,很多工作还得重新开始。
但如果一次失败能够更新模型,再被其他机器人用上,第一次付出的工程,就有机会多服务几个现场。
让多台机器人共同积累经验,是智元机器人正在尝试的做法。
在公司披露的SOP在线训练系统里,多台机器人同时做不同的工作,采集成功、失败以及人工接管产生的数据。这些轨迹汇集到云端,与专家示范一起用于继续训练,更新后的模型参数再传回机器人。
叠衣服、组装纸盒、补货等任务,成为这套研究系统里的练习。一个人接管机器、纠正动作,留下的不必只是这一次任务的结果,还可以是一段供模型继续学习的经验。
它追求的是:一台机器人踩过的坑,能不能让其他机器人少踩一次?
机器人行业希望省下的,除了每次完成动作的劳动,还有同一种工程,在每一家客户身上重新支付一遍。
不过,数据能够汇到一起,还得经得起离开原来现场的检验。换一间房,换一张床,学过的动作能不能继续用?
2026年9月,研发人形机器人的Figure公布了一项测试:搭载Helix 2.5的机器人进入30户陌生真实住宅,整理客厅、叠毛巾、铺床。三项行为此前已经训练过,但对应的任务数据没有包含这些测试住宅和物品,到了当地也没有重新采集任务数据或微调模型。
住户的沙发、床和操作台面留在那里。机器人要改变站位,去接近不同的物品;按照公司披露,它会后退调整位置,也会在铺床时绕到床的另一侧,修正折叠动作。
Figure还做了一项对照。两组模型接受相同的家务训练,一组此前没有学过Index人类行为数据,另一组则先用Figure收集的大量人类真实活动数据进行过预训练,这套数据被称为Index;其余训练和测试条件保持一致。前者完整任务成功率为9%,后者为56%。只有规定物品全部整理好、毛巾全部叠好,或整张床铺好,才算成功。
在这些做成的任务里,人没有为每一户重新采集示范。原本可能要在新现场补上的一部分准备,已经提前进入了模型。
工程没有凭空蒸发。人类行为数据要积累,模型要训练,家务仍然要教。只是投入不必全部等到下一户门口,再重新发生一遍。
56%的完整任务成功率,也把另一件事留在了眼前:会把经验带过去,与能在那里可靠地干活,仍然隔着一段距离。这是公司组织的住宅实验,距离家庭每天放心把工作交出去,还有不少失败要解决。
模型最终要靠一具具体的身体做事。臂长、夹爪、相机的位置,以及错误发生后能否恢复,都可能影响工作结果。西门子的定制指尖不会因为模型更通用就自动失去用处,Figure的实验也没有给出新客户整套部署的工期和成本账。
“通用”最有商业价值的含义,因而可能不只是机器会多少种动作,还包括换一个任务、换一家客户以后,人有多少工作可以不再重做。
机器人可以慢慢学,生意不能等
沿着这条路想下去,很容易期待一个终点:机器人足够聪明,直接走进原来的环境,接手原来的工作。
可一家需要按时交付构件的工厂,未必愿意把每次换型,都变成对机器人应变能力的考试。
造房子的人,已经在改造自己的生产方式。
大界机器人2025年披露的中建海龙项目里,模块化建筑所需的一部分钢结构在珠海基地制造。房子不同,构件也不同,产线面对的是需要频繁换型的小批量、多品种生产。
其中一条产线,由搬运机器人把次梁送入工位,装配台夹紧定位,两台机器人扫描、焊接,随后流转到打磨工位,为后续加工做准备。
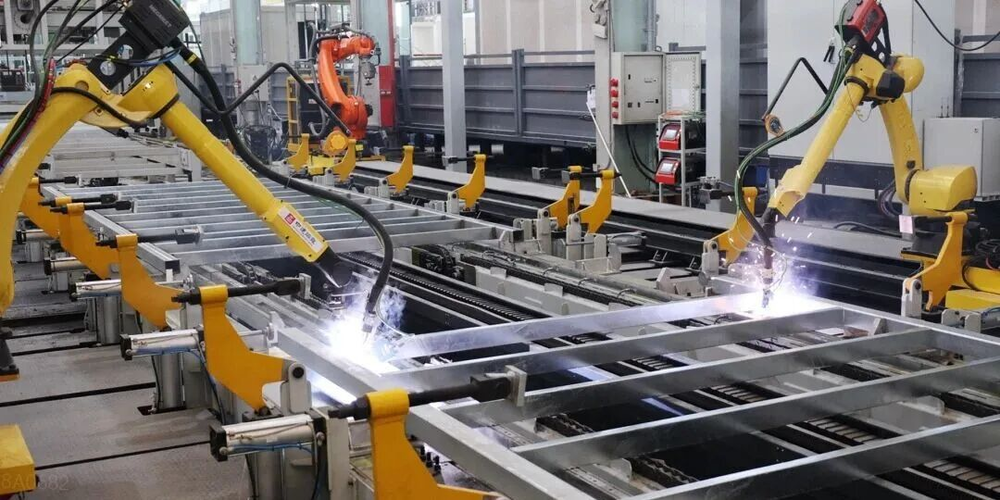
定位工装、焊接机器人与数字化工艺规划共同承担构件加工任务。图片来源:大界机器人
夹具没有消失,变化也没有消失。按照大界的项目披露,工人导入二维或三维图纸后,软件解读图纸内容、规划机器人动作;焊接和打磨的工艺参数库,也成为生产的一部分。不同构件的要求,被转成软件和机器能够执行的任务。
这里没有要求每件产品都长成同一个样子,也没有把所有差异留到机器面前,等它临场理解。图纸、工艺规划、感知和工装一起分担了工作。
变化本身,开始有了可以提前安排的位置。
这与让机器人走进陌生住宅,是不同的工程选择。住宅测试尝试让机器多承担一些环境差异;构件工厂则把部分差异提前交给设计和制造流程。对于要交付产品的企业,两种办法都得算效率与可靠性的账。
而在沃尔玛,一种用了二十多年的周转纸箱,也到了重新设计的时候。
沃尔玛原有的一类周转纸箱,对新的自动化系统来说太大。公司计划在随后几个月更换,新箱高度缩短约3.8厘米。
但箱子变矮,仓库并没有因此只剩下轻松。新箱需要用胶带封口,多了一道工序,也增加了成本。仓库经理Phillip McIlrath说,纸箱的变化虽小,却明显改变了员工的日常工作。另一端,供应链负责人预计,新箱能缩短门店补货时间,节省人工成本。
一只箱子的账,得从仓库算到货架。仓库增加的工作,被寄望于换回门店减少的工作。
因此,适配自动化设备只是这项改变的一部分,纸箱还得服务商品在整套业务里的流动。门店能省多少,还要看预期能否兑现;但封箱这一步,已经落到了现场员工的日常操作里。
与此同时,沃尔玛的仓库自动化改造还面临另一项限制:它要在不停业的情况下推进。新设备安装、调试时,进货和发货也得继续。
企业等不起一个所有问题都已解决的完美现场。它要在现有生意继续运转的时候,找到能用、可靠、又值得付钱的一套组合。
这意味着,让环境适应机器,不一定是技术落后的表现。有时,它本身就是一种更聪明的经营选择。
结语|谁适应谁,其实问错了
七十多年前,洛伦岑和汉纳最终没有造出一台能够温柔采摘任何番茄的万能机器。
他们同时改变了机器,也改变了番茄。
今天的机器人已经可以从海量图像、语言和动作数据中学习。它会识别陌生物体,会根据指令规划动作,也开始尝试把一个现场积累的经验,带到另一个陌生现场。
但当它面对一只透明塑料袋,人仍然会加一盏灯,换一副指尖,重新设计动作,再把失败一次次喂回模型。
轮到机器人参与造房子,人又先在图纸里安排好了构件的形状、焊缝与动作。钢材尚未送进工位,一部分难题就已经提前解决。
其实,机器人和世界,从来没有停止过互相改造。
物理AI真正可能改变的,只是这条边界又移动了一次。机器开始接走更多原本属于环境和现场工程的复杂性,而人类也会继续把另一些复杂性放到更便宜、更稳定的位置。
也正因此,每当机器人走进一个新的世界,我们仍然要重新决定一次:
是让机器再聪明一点,还是让世界再简单一点?
END